智能机器人服务生 日本研发的具身智能新突破
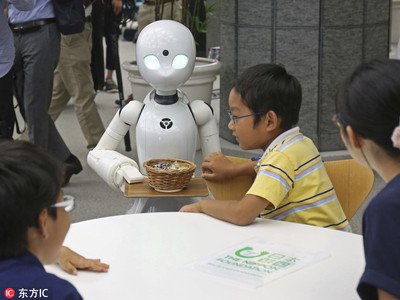
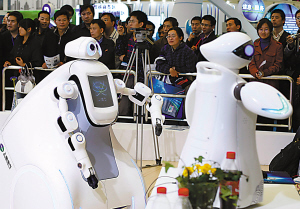
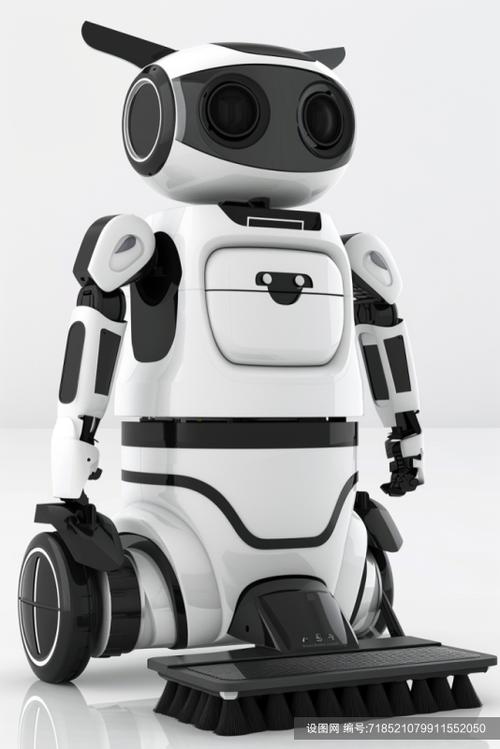
智能机器人正从工业场景加速走向日常生活。日本公司近期推出的一款服务型机器人,能够化身餐厅服务员,完成迎宾、点餐、送餐等任务,动作流畅、交互自然,“有模有样”的表现引发关注。其背后,是智能机器人研发在多模态感知、运动控制与人机交互等领域的持续突破。
这款机器人的核心能力首先体现在环境感知与运动规划上。它通常集成激光雷达、深度相机与视觉传感器,能够实时构建餐厅地图、识别桌位与障碍物,并在拥挤环境中规划安全路径。为保证送餐过程的稳定性,研发团队还通过平衡控制算法和柔性驱动设计,降低汤汁泼洒的风险。
在人机交互层面,这类机器人融合了语音识别、自然语言理解与情感计算等技术。顾客可以通过语音或触屏完成点餐,机器人能理解常见问询并作出应答,部分型号还能通过表情屏或灯光反馈传递情绪。为适应餐饮场景的高峰客流,研发方往往采用边缘计算与云端协同的架构,让决策在本地快速完成,提升响应速度。
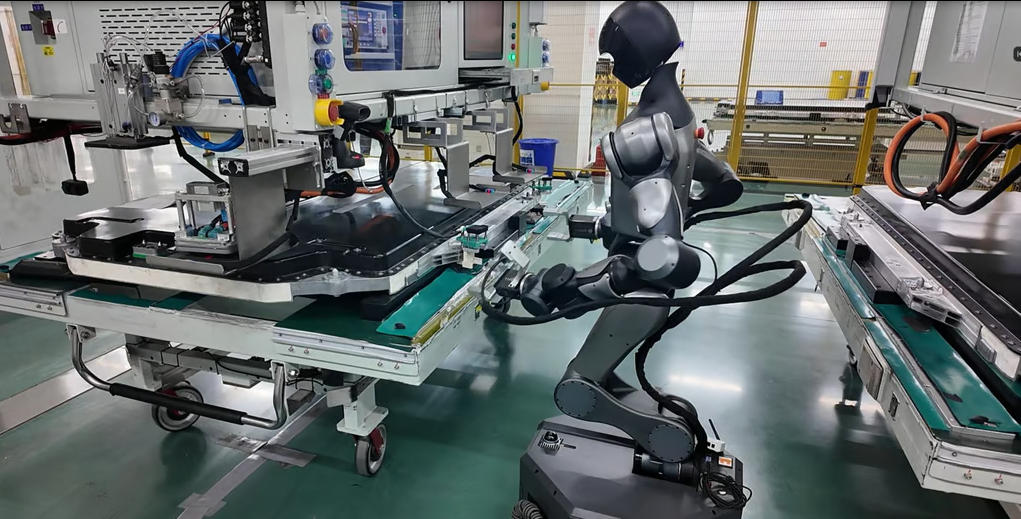
值得注意的是,当前研发重心正在向“操作能力”延伸。除了移动与对话,机器人还需完成端盘、递送、回收餐具等精细动作。这意味着需要更高的关节自由度、手眼协同算法以及基于强化学习的抓取策略。日本公司在精密机械与传感器方面的积累,为这类具身智能研发提供了硬件优势。
从行业趋势看,服务机器人研发正从单一功能演示迈向场景化落地。日本面临劳动力短缺的社会背景,餐饮、养老等服务业对人机协作需求迫切。这款“有模有样”的服务员机器人不仅是技术展示,更暗示了智能机器人研发的未来方向:通过软硬件一体化设计,在非结构化环境中实现安全、自然的人机共融。下一代产品或将具备多机协作与持续学习能力,进一步提升服务效率与用户体验。
如若转载,请注明出处:http://www.jno77.com/product/39.html
更新时间:2026-10-22 03:18:03